FDM 2.0, eine Roboterzelle mit variablem Materialaustrag
Zusammenfassung
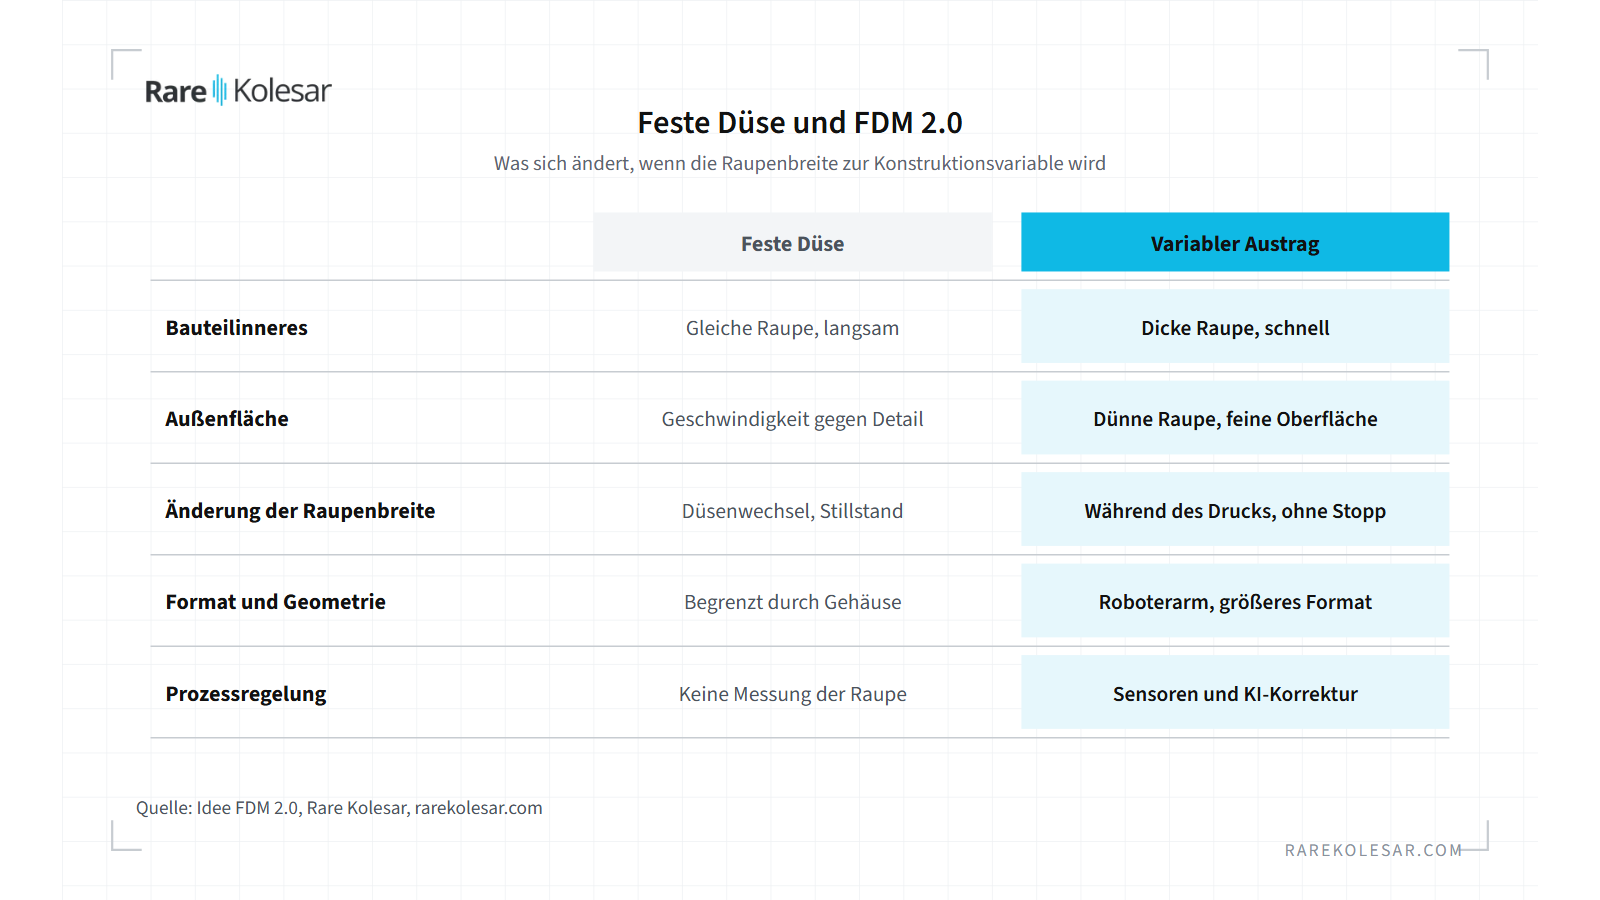
FDM 2.0 ist meine Idee, die älteste Einschränkung der FDM-Technologie zu lösen. Heute legt eine Düse die Raupenbreite für das gesamte Bauteil fest. Eine dünne Raupe ergibt eine feine Oberfläche, aber der Druck ist langsam. Eine dicke Raupe ist schnell, aber die Oberfläche ist rau. Ich schlage eine Roboterzelle vor, die die Menge des geschmolzenen Materials während des Drucks ändert, ohne Düsenwechsel und ohne den Prozess anzuhalten.
In der Praxis bedeutet das, dass das Innere eines Bauteils schnell mit einer dicken Raupe aufgebaut wird, während die Außenflächen präzise mit einer dünnen Raupe entstehen. Ein Roboterarm anstelle einer klassischen geschlossenen Anlage eröffnet größere Formate und nicht standardmäßige Geometrien. Sensoren und künstliche Intelligenz überwachen den Prozess und korrigieren Abweichungen, während das Bauteil aufgebaut wird.
Ich arbeite seit 2023 daran, in unserem gemeinsamen Projekt mit der Fakultät für Maschinenbau in Niš. Das Projekt erreichte im Juni 2024 die finale Pitch-Runde beim Innovationsfonds Serbiens und hatte ein Unterstützungsschreiben von Aibuild, einem Londoner Hersteller von Software für den Roboterdruck. Die Idee ist weiterhin offen, und ich suche Partner.
Die Hauptidee
Klassisches FDM arbeitet mit einer festen Düse. Wenn Sie sowohl Geschwindigkeit als auch Qualität wollen, wählen Sie einen Kompromiss oder wechseln die Düse, was einen Stopp, neue Einstellungen und ein Risiko für das Bauteil bedeutet. Bei großen Bauteilen ist dieser Kompromiss am teuersten, denn Stunden und Kilogramm Material fließen in ein Inneres, das niemand sieht.
Mein Vorschlag ist ein System, das die Menge des geschmolzenen Materials während des Drucks ändert, ohne Düsenwechsel und ohne den Prozess anzuhalten. Die Raupenbreite ist dann keine Eigenschaft der Anlage mehr. Sie wird zu einer Konstruktionsvariablen, wie Wandstärke oder Fülldichte. Dasselbe Bauteil kann dicke tragende Abschnitte, dünne Details und eine feine Außenfläche haben, in einem durchgehenden Prozess.
Zentrale Systemkomponenten
Variabler Materialaustrag. Statt einer festen Düse ändert sich der Materialaustrag dynamisch. Innere Strukturen werden schnell aufgebaut, Außenflächen präzise. Ich erwarte weniger Zeit und Energie pro Kilogramm Bauteil und weniger Nachbearbeitung.
Roboterzelle. Ein Roboterarm anstelle einer klassischen geschlossenen Anlage. Das bringt einen größeren Bauraum, Druck unter einem Winkel und nicht standardmäßige Geometrien. Dieselbe Zelle kann später ein Fräswerkzeug erhalten, sodass das Bauteil mit bearbeiteten Funktionsflächen herauskommt.
Künstliche Intelligenz und Sensoren. Das System misst Raupenbreite und -höhe, Temperatur und Durchfluss, vergleicht sie mit dem Plan und korrigiert die Parameter während des Drucks. Hier hat KI eine klare Rolle: schnelle Korrektur auf Basis von Messungen, kein Ersatz für ingenieurtechnische Entscheidungen. Wo KI wirklich hilft, habe ich im Beitrag KI im 3D-Druck, wo sie wirklich hilft und wo nicht beschrieben.
Wer dieses Problem hat
Jeder, der große oder dicke Bauteile durch Materialextrusion druckt.
- Hersteller von Formen, Modellen und Werkzeugen. Große Formen und Gießmodelle brauchen einen schnellen Masseaufbau und eine genaue Oberfläche.
- Lohnfertigung großer Bauteile. Ein einziger fehlgeschlagener Druck eines großen Bauteils bedeutet einen verlorenen Maschinentag und zehn oder hundert Kilogramm Material.
- Die kunststoffverarbeitende Industrie. Unternehmen, die heute Werkzeuge und Prototypen aus Vollblöcken fräsen.
- Architektur, Design und Bauwesen. Großformatige Paneele, Schalungen und Elemente, bei denen dieselbe Logik für Beton und Ton gilt.
- Forschende und Universitäten. Alle, die Strukturen entwerfen, bei denen die Raupenbreite Teil der Konstruktion ist und keine Folge der Anlage.
Wenn Sie nicht sicher sind, ob Extrusion überhaupt die richtige Wahl für Ihr Bauteil ist, beginnen Sie mit dem Beitrag wie man die Technologie auswählt.
Wie das System funktionieren würde, Schritt für Schritt
- Modellanalyse. Die Software teilt das Bauteil in Zonen auf. Außenfläche, dünne Details, tragendes Inneres.
- Eine Werkzeugbahn mit Raupenbreite pro Punkt. Jeder Punkt der Werkzeugbahn trägt neben Position und Geschwindigkeit auch die Soll-Raupenbreite. Fortgeschrittene Software für den Roboterdruck kann Raupenbreite und -höhe bereits für jeden Punkt beschreiben.
- Roboter und Extruder mit variablem Austrag. Der Roboterarm führt den Kopf, und der Kopf ändert den Materialaustrag nach Plan, ohne anzuhalten.
- Messung im Prozess. Eine Kamera oder ein Lasersensor misst die tatsächliche Raupenbreite und -höhe, zusammen mit Temperatur und Durchfluss.
- Korrektur. Ein KI-Modell vergleicht die gemessenen mit den geplanten Werten und korrigiert Durchfluss, Geschwindigkeit oder die Düsenöffnung, bevor sich der Fehler in die nächste Schicht überträgt.
- Prozessaufzeichnung. Jedes Bauteil erhält eine Aufzeichnung der Parameter und Abweichungen. Das ist die Grundlage für Reproduzierbarkeit und für die Prozessqualifizierung.
Bisherige Arbeit an der Idee
Die Idee ist nicht auf dem Papier geblieben. Seit 2023 entwickle ich sie in unserem gemeinsamen Projekt mit der Fakultät für Maschinenbau in Niš weiter, unter dem Arbeitstitel Extruder mit variablem Düsendurchmesser.
- Innovationsfonds Serbiens. Das Projekt wurde beim Fonds eingereicht und erreichte im Juni 2024 die finale Pitch-Runde.
- Industrielle Unterstützung. Aibuild aus London, das Software für den großformatigen Roboterdruck entwickelt, hat uns ein Unterstützungsschreiben gegeben. Ihre Software kann bereits die Raupenbreite für jeden Punkt der Werkzeugbahn schreiben, und das ist die Softwarehälfte dieser Idee.
- Enterprise Europe Network. Seit Dezember 2024 hat die Fakultät für Maschinenbau in Niš ein öffentliches Profil unseres Projekts im Enterprise Europe Network. Das Profil beschreibt eine Düse, deren Durchmesser und Form sich während des Drucks ändern, in einem Bereich von 1 bis 20 mm. Die im Profil genannte Schätzung lautet, dass der Druck großer Objekte bis zu 40-mal schneller sein könnte. Das ist eine Schätzung, kein gemessenes Ergebnis, und genau das sollte ein Pilotprojekt prüfen.
Was es weltweit bereits gibt
Wir sind nicht die Einzigen auf diesem Weg. In den letzten Jahren haben auch andere Gruppen gezeigt, dass eine variable Düsenöffnung machbar ist. Soweit ich weiß, hat noch niemand alle drei Komponenten in einer industriellen Zelle kombiniert.
| Wer | Jahr | Prinzip | Bereich und Ergebnis | Status |
|---|---|---|---|---|
| Johns Hopkins University (Kang und Mueller) | 2024 | Acht bewegliche Stifte, verbunden durch eine elastische Membran | Ändert Größe und Form der Öffnung, glattere geneigte und gekrümmte Flächen | Forschung, Science Advances |
| VSB Technische Universität Ostrava, mit Partnern aus Norwegen und Finnland | 2025 | Silikonhülse, die von einem Linearaktor zusammengedrückt wird | Öffnung von 0,6 bis 1,4 mm, Wandstärke innerhalb von 4 % des Sollwerts | Forschung, Hysterese und eine Verzögerung von 15 bis 20 s beobachtet |
| Aibuild, Software für den Roboterdruck | 2024 | Raupenbreite und -höhe für jeden Punkt der Werkzeugbahn, verknüpft mit Echtzeitüberwachung | Die Softwareseite des variablen Austrags | Kommerzielle Software |
| Caracol, CEAD | aktuell | Roboterzellen für den großformatigen Druck mit Granulat und Verbundwerkstoffen | Nachweis, dass robotische Extrusionszellen in der Industrie funktionieren | Kommerzielle Systeme |
Aus dieser Tabelle lese ich zwei Dinge. Erstens wurde der Mechanismus der variablen Öffnung gezeigt, aber in einem kleinen Bereich oder mit noch zu lösenden Einschränkungen wie Hysterese und langsamer Reaktion. Zweitens gibt es die Software und die Roboterzellen bereits. Was fehlt, ist die Kombination: ein Kopf mit variablem Austrag, der mit der Software und mit einer Messung im geschlossenen Regelkreis zusammenarbeitet, im industriellen Maßstab.
Ältere Forschung hat gezeigt, dass sich die Raupenbreite auch ohne spezielle Düse ändern lässt, über Durchflussrate, Geschwindigkeit und Schichthöhe. Die Durchflussrate ist der wirksamste Hebel. Das ist nützlich, funktioniert aber in einem engen Bereich. Für einen breiten Bereich, von einer feinen Oberfläche bis zu schneller Füllung, ist eine variable Öffnung nötig.
Die Verbindung mit Software für die Gestaltung von Werkzeugbahnen
Ein variabler Austrag ist nur sinnvoll, wenn die Software weiß, was sie anfordern soll. Ein klassischer Slicer denkt in einer festen Raupenbreite. Deshalb interessieren mich Werkzeuge, die G-Code direkt schreiben und die Werkzeugbahn als Konstruktion behandeln.
Ein solches Beispiel ist WEFT, Open-Source-Software der Fakultät für Baumanagement der Universität Union Nikola Tesla in Belgrad. WEFT entwirft Wände als gewebtes Gitter, ein durchgehender Faden pro Schicht, und prüft den fertigen G-Code vor dem Druck. Heute ist die Raupenbreite in WEFT an die Anlage und den Werkstoff gebunden. Mit variablem Austrag könnte dieselbe Wand dicke tragende Stränge und dünne Netzfäden dazwischen haben. Deshalb spreche ich mit den Autoren von WEFT darüber, wie diese beiden Richtungen zusammenkommen könnten. Mehr über die Rolle von Software schreibe ich im Beitrag Software, die in der additiven Fertigung den Unterschied macht.
Was für den Start nötig ist
| Bereich | Was nötig ist |
|---|---|
| Menschen | Ein Maschinenbauingenieur für die Konstruktion des Kopfes, ein Spezialist für Polymere und Rheologie, ein Programmierer für Werkzeugbahnen und Robotersteuerung, ein Spezialist für maschinelles Sehen und KI |
| Ausrüstung | Ein sechsachsiger Industrieroboter, ein Granulat- oder Filamentextruder, der eine variable Öffnung aufnehmen kann, eine beheizte Bauplattform, eine Kamera oder ein Laserprofilsensor |
| Software | Werkzeugbahngenerierung mit Raupenbreite pro Punkt, Robotersteuerung, Erfassung und Analyse von Prozessdaten |
| Partner | Eine Universität für Entwicklung und Tests, ein Hersteller von Roboterzellen oder Extrudern, ein Softwarepartner, mindestens ein industrieller Anwender mit einem realen Bauteil |
| Finanzierung | Der Innovationsfonds Serbiens, europäische Forschungs- und Innovationsprogramme oder ein Industriepartner, der die Entwicklung für seine eigene Anwendung finanziert |
Der realistischste erste Schritt ist nicht die ganze Zelle. Es ist ein Kopf mit variablem Austrag, getestet auf einem vorhandenen Roboter oder einer Portalanlage, mit einem konkreten Bauteil und einer klaren Erfolgskennzahl, zum Beispiel Bauzeit und Oberflächenqualität im Vergleich zu einer festen Düse.
Warum das Konzept ins Stocken geriet
Die Idee ist technisch machbar und wurde von einem Industriepartner, Aibuild, bestätigt. Dennoch geriet sie ins Stocken, aus Gründen, die ich nach wie vor für real halte.
- Lange und teure Entwicklung. Mechanik des Kopfes, Steuerung und Software müssen gemeinsam entwickelt werden.
- Ein interdisziplinäres Team ist nötig. Maschinenbau, Polymere, Robotik, Software und KI sind selten an einem Ort.
- Investoren tun sich mit disruptiven Technologien schwer. Es ist einfacher, die Verbesserung von Bestehendem zu finanzieren als eine Änderung der Arbeitsweise.
- Umsetzungsrisiko. Eine Roboterzelle mit geschmolzenem Material braucht Sicherheit, Wartung und Schulung, die kleine Anwender nur schwer tragen können.
Mein Fazit war, dass die Idee gut war, das System damals aber nicht dafür bereit war. Heute sehe ich mehr Gründe, sie wieder auf den Tisch zu legen. Es gibt Forschung zu variablen Öffnungen, Software arbeitet bereits mit Raupenbreite pro Punkt, und Roboterzellen sind zu einem kommerziellen Produkt geworden.
Risiken und offene Fragen
- Zuverlässigkeit des Mechanismus. Bewegliche Teile in der Zone des geschmolzenen Polymers leiden unter Hitze und Verschleiß. Die Forschung erwähnt Hysterese und langsame Reaktion.
- Geschwindigkeit der Änderung. Wenn eine Änderung der Öffnung Sekunden dauert, muss die Software sie im Voraus planen und darf nicht nur reagieren.
- Faserwerkstoffe. Mit geschnittenen Kohlenstofffasern gefüllte Werkstoffe sind abrasiv. CFF, der Druck mit Endlosfaser, ist ein völlig anderes Verfahren und wird von diesem Konzept nicht abgedeckt.
- Qualifizierung. Eine variable Raupenbreite verändert die mechanischen Eigenschaften je Zone. Funktionsbauteile brauchen Prüfungen je Zone.
- Markt. Es muss gezeigt werden, dass die eingesparte Zeit und das eingesparte Material die Kosten eines komplexeren Kopfes übersteigen.
Häufig gestellte Fragen
Was bedeutet variabler Materialaustrag beim FDM-Druck? Es bedeutet, dass sich die Menge des geschmolzenen Materials und die Raupenbreite während des Drucks ändern, ohne Düsenwechsel und ohne Stopp. Das Innere wird schnell mit einer dicken Raupe aufgebaut, die Oberfläche fein mit einer dünnen Raupe.
Wie unterscheidet sich FDM 2.0 von Druckern mit mehreren Düsen oder automatischem Düsenwechsel? Bei mehreren Düsen oder einem Düsenwechsel gibt es einen Stopp und einen Sprung zwischen wenigen festen Größen. FDM 2.0 ändert den Austrag stufenlos, innerhalb derselben Werkzeugbahn, ohne den Prozess anzuhalten.
Warum eine Roboterzelle und kein klassischer Drucker? Ein Roboterarm bietet einen größeren Bauraum, Druck unter einem Winkel und die Möglichkeit, dass dieselbe Zelle später fräst. Bei großen Bauteilen, wo die Einsparungen am größten sind, ist ein Roboter die naheliegende Wahl.
Welche Rolle spielt künstliche Intelligenz in diesem System? KI vergleicht die gemessene Raupenbreite und -höhe mit dem Plan und korrigiert Durchfluss und Geschwindigkeit während des Drucks. Ingenieurtechnische Entscheidungen über das Bauteil und den Werkstoff treffen weiterhin Menschen.
Gibt es bereits ein kommerzielles System mit variabler Düse? Soweit ich weiß, gibt es keine industrielle Zelle, die eine variable Öffnung, Software mit Raupenbreite pro Punkt und eine Messung im geschlossenen Regelkreis kombiniert. Es gibt Forschungsprototypen sowie kommerzielle Software und Roboter, die Teile dieses Bildes abdecken.
Wie kann ich mich als Partner beteiligen? Ich suche Universitäten, Anlagenhersteller, Softwarepartner und industrielle Anwender mit einem realen Bauteil für ein Pilotprojekt. Kontaktieren Sie mich über die Seite Beratung, und wir sehen, wo Ihr Interesse passt.
Lassen Sie uns sprechen
Wenn Sie ein Bauteil haben, das heute langsam oder teuer zu drucken ist, oder wenn Sie Extrusionsanlagen oder Software entwickeln, spreche ich gern mit Ihnen. Sehen Sie sich auch meine Idee für ein Zentrum für Reverse Engineering und additive Fertigung an, denn ein solches Zentrum wäre ein natürlicher Ort für diese Art von Zelle. Kontaktdaten finden Sie auf der Seite Beratung.
Quellen
- Innovative adjustable nozzle technology for high precision FDM 3D printing, Profil der Fakultät für Maschinenbau in Niš, Enterprise Europe Network, 2024
- Variable Orifice Size Nozzle for 3D Printing, Journal of Manufacturing and Materials Processing (MDPI), 2025
- From Minecraft to Masterpieces: Adaptive Nozzle Enhances 3D Printing, Johns Hopkins University, 2024
- Variable bead width of material extrusion based additive manufacturing, Journal of Zhejiang University SCIENCE A, 2019
- Smart Toolpaths, Aibuild, 2024
- Robotic Advanced Manufacturing for large components, Caracol, 2026
- Large format additive manufacturing systems, CEAD, 2026
- WEFT, Compiler für gewebte Einfadenwände, GitHub, 2026